Schumann Oliver, M. Sc.
Forschung
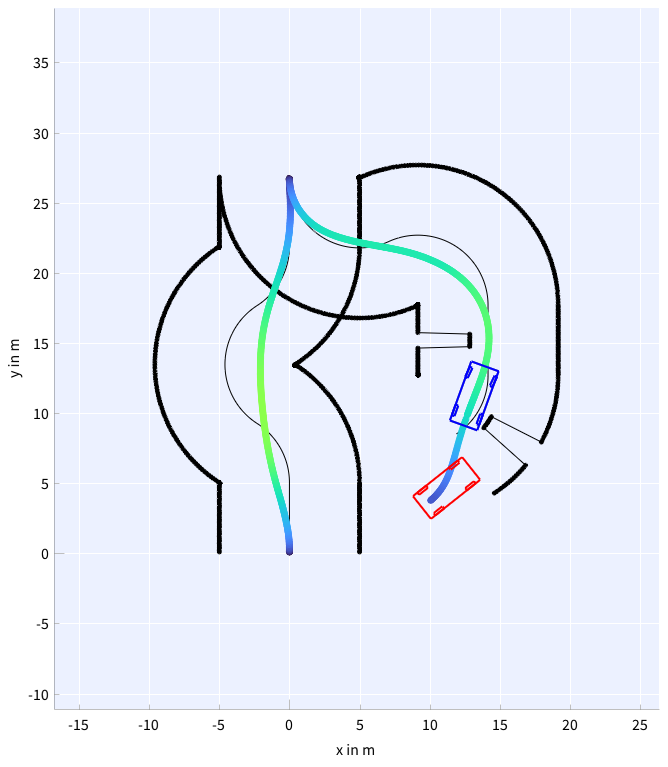
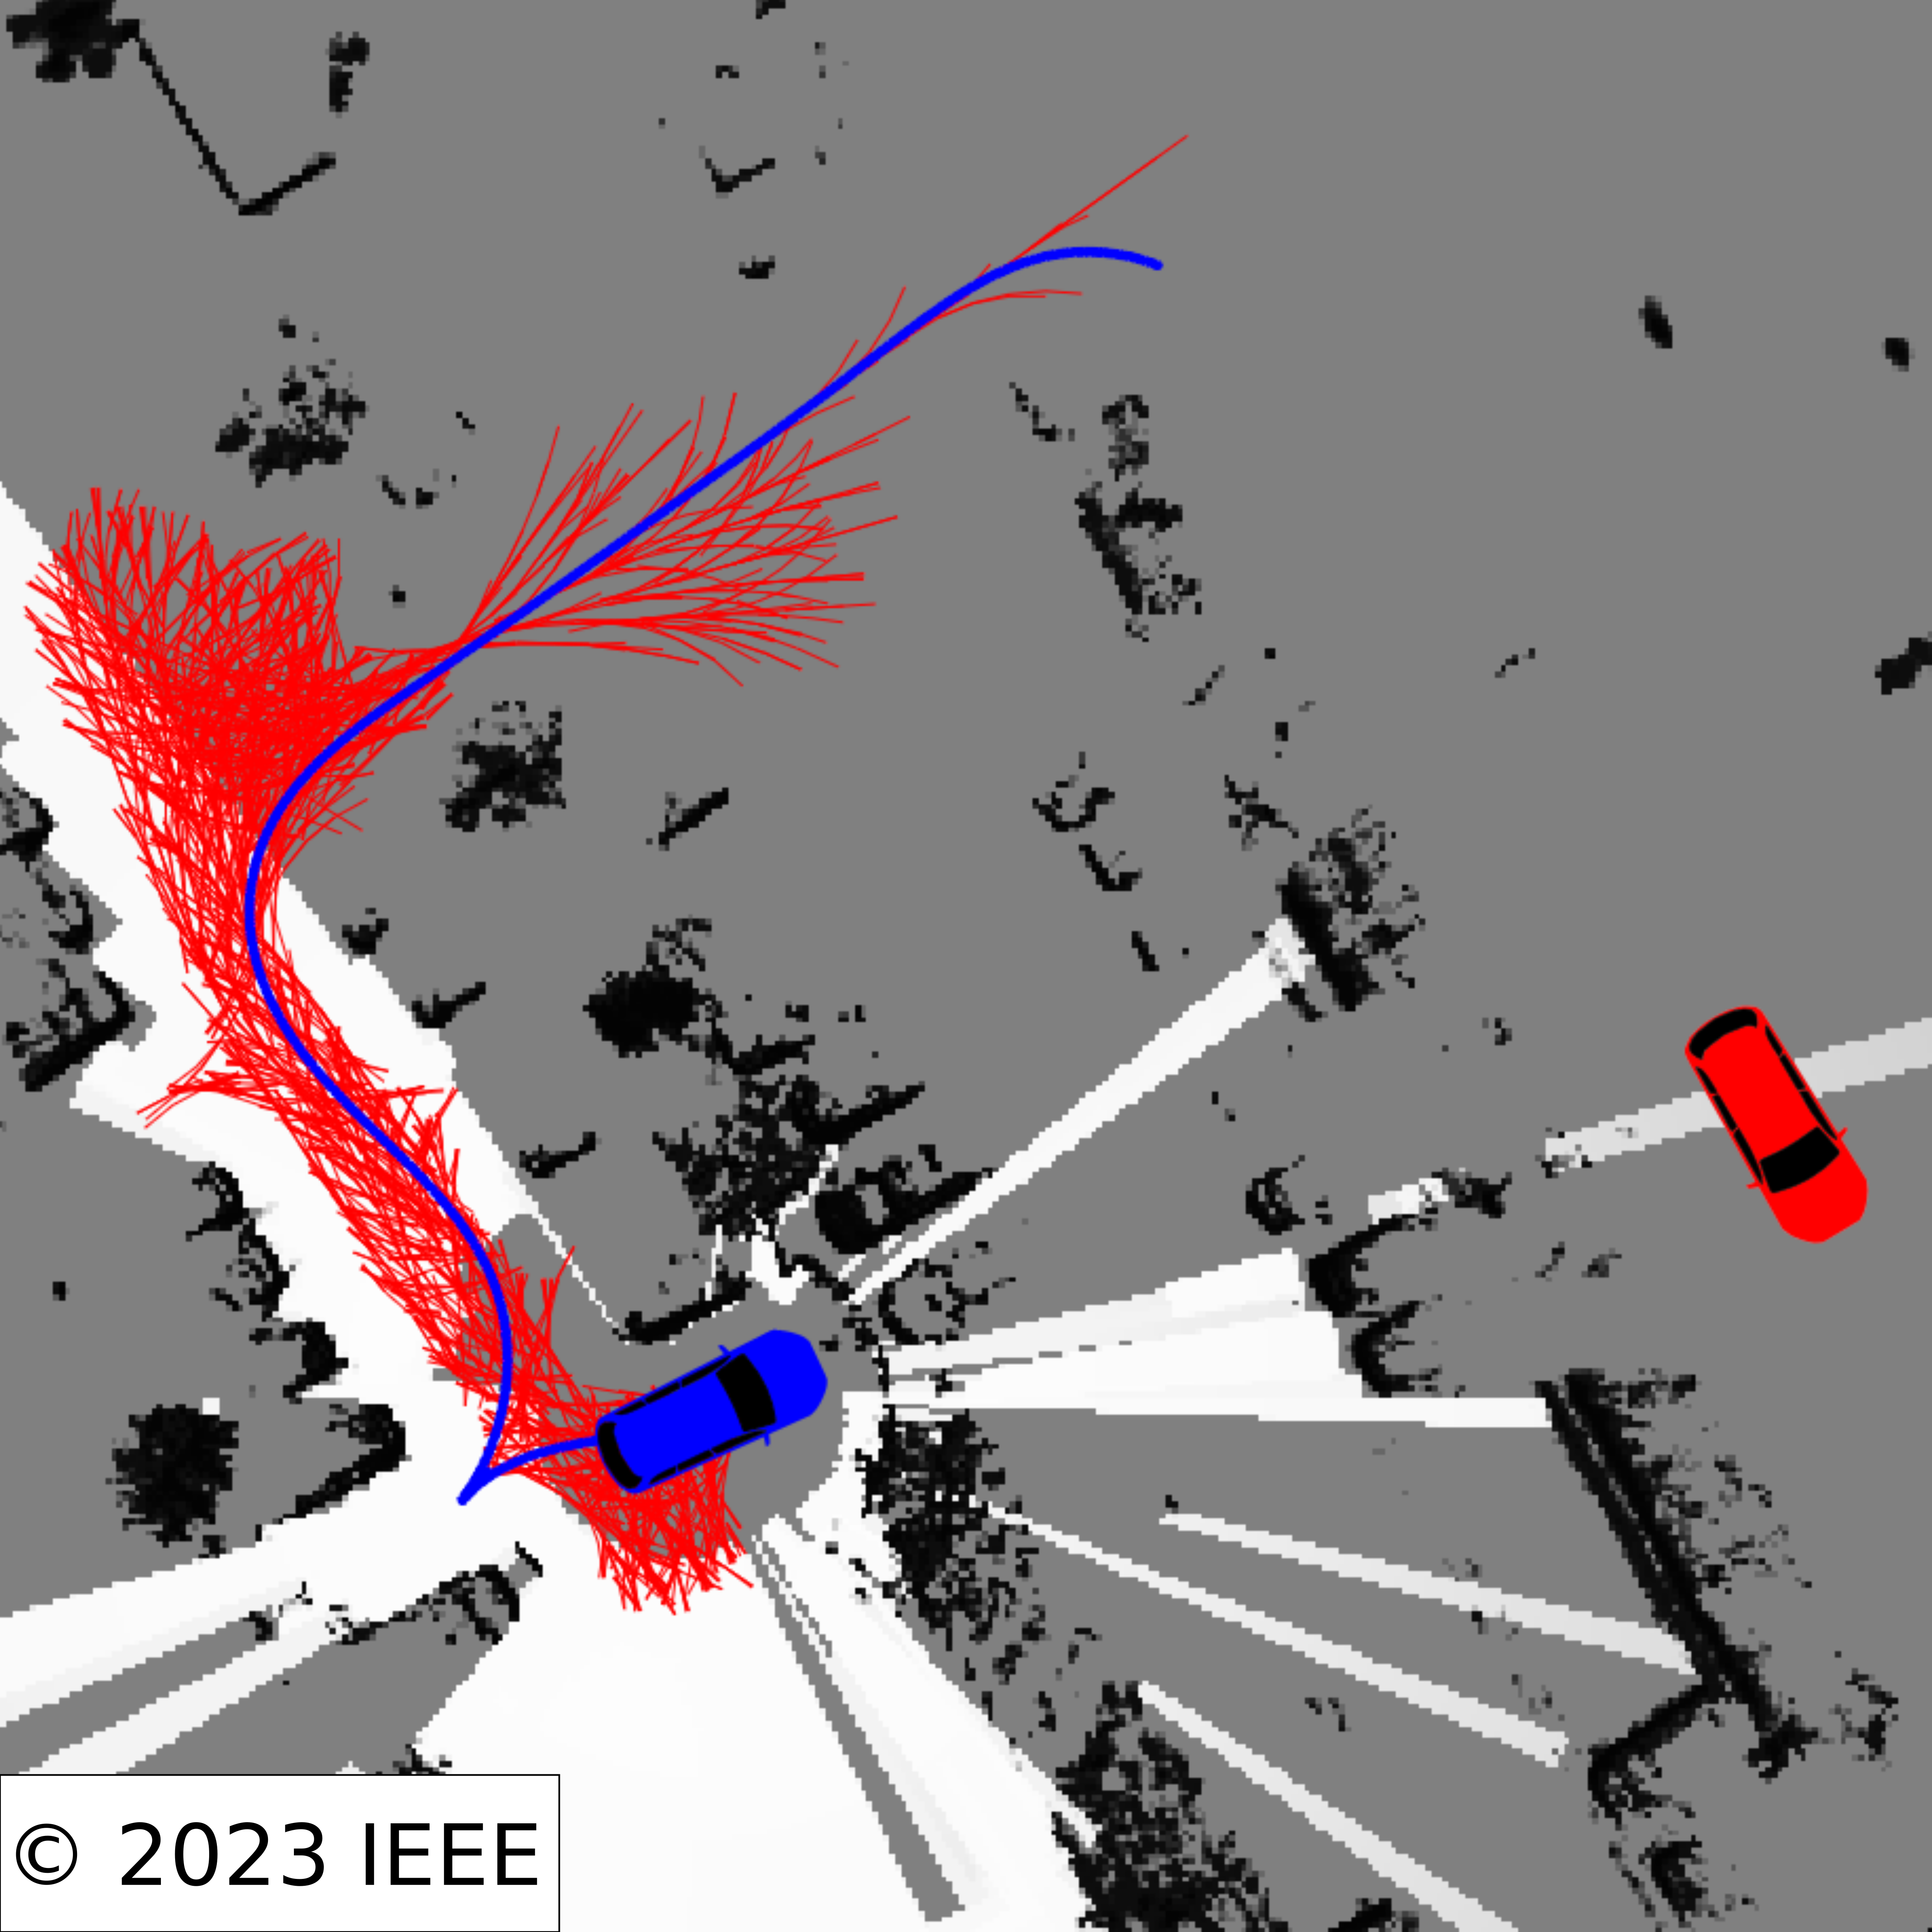
- Pfadplanung unter kinematischen Beschränkungen (Hybrid A*, RRT*, ...)
- Robuste Trajektorienplanung unter der Berücksichtigungen von Unsicherheiten
- Kombination von Graph- oder Samplingbasierten Pfadplanern mit optimierungsbasierten Trajektorienplanern
- Projekt U-Shift II.
Abschlussarbeiten (Bachelor & Master) und HiWis:
- Robuste Trajektorienplanung unter Unsicherheiten zur Aufnahme einer Kapsel
- GPU basierte Beschleunigung von existierenden Pfadplanungsalgorithmen
(z. B. Beschleunigung des Hybrid A* Algorithmus mittels GPU basierter Suche und Kollisionschecks) - eigene Themen immer gerne auf Anfrage
Lebenslauf
- Wissenschaftlicher Mitarbeiter am Institut für Mess-, Regel- und Mikrotechnik an der Universität Ulm (seit 2022)
- Informationssystemtechnik (M. Sc.) an der Universität Ulm (2021)
- Auslandssemester an der École nationale d'Ingénieurs de Brest, Frankreich (2018)
- Elektrotechnik und Informationstechnik (B. Eng.) an der Technischen Hochschule Ulm (2019)
Lehre
- seit SoSe 2022: Übungsleiter in Digitale Regelungen